Get in touch

1. Introdução: Desconstruindo a potência do motor de indução CA O motor de indução AC é um dos m...
LEIA MAIS
Notícias da indústria
2026-09-03
Certa vez, um engenheiro de pesquisa e desenvolvimento nos disse que um motor sem escova que funcionou perfeitamente em uma bancada de testes de drones travou em poucos minutos no braço de um robô. A causa não foi falta de poder. Houve uma incompatibilidade entre a especificação de torque contínuo usada pelo construtor do drone e o perfil de baixa velocidade e alto torque de retenção exigido por uma junta robótica. Um motor sem escovas para robótica deve manter a posição contra a gravidade, mover-se suavemente a 20 RPM e sobreviver a ciclos frequentes de partida-parada sem danos térmicos. Esse é um cenário de especificações completamente diferente.
Os engenheiros de compras muitas vezes cometem o mesmo erro: eles escolhem um motor com base na rotação sem carga mais alta de um catálogo e depois descobrem que o torque contínuo na velocidade real da junta é insuficiente. O resultado é uma reformulação que custa meses.
Um motor sem escova para robótica é uma máquina síncrona trifásica projetada para alta densidade de torque, baixo torque de engrenagem e feedback de posição de circuito fechado, em vez de RPM de pico sem carga.
A diferença se torna óbvia quando você compara um motor drone de propulsão com um atuador conjunto. Um motor drone é selecionado para impulso-peso em altas RPM. Um motor articulado de robô é selecionado para torque contínuo em baixa velocidade, geralmente com uma caixa de engrenagens harmônica reduzindo a velocidade de saída para 20-60 RPM enquanto multiplica o torque. Os parâmetros críticos são densidade de torque (Nm por quilograma de massa do motor), torque de engrenagem (detenção magnética que causa rotação irregular) e flexibilidade do enrolamento.
Enrolamentos e codificadores também são decididos no nível da aplicação. Um motor que funciona para um eixo de pulso de 24 VCC pode precisar de um enrolamento de 310 VCC para um eixo de cintura pesado, e o tipo de codificador deve corresponder à entrada do controlador. Estas não são opções de catálogo; são escolhas de engenharia.
Para juntas robóticas, o fator de redução entre o torque máximo e o torque contínuo é normalmente de 2,5x a 3x. Sempre especifique o valor contínuo, não o valor de pico.
O torque contínuo em baixas RPM determina se um robô pode suportar uma carga útil; a velocidade máxima na folha de dados não.
A gravidade sempre atua sobre o motor, mesmo quando o braço está parado. Um eixo de pulso que carrega uma ferramenta de 2 kg precisa de aproximadamente 0,5 a 1,5 Nm de torque contínuo a 50-100 RPM para manter a ferramenta estável. Um eixo de cotovelo precisa de 3-8Nm. Um eixo de ombro que suporta uma carga útil completa pode precisar de 15 a 40 Nm. A velocidade sem carga de 6.000 RPM é irrelevante aqui porque a junta nunca opera perto dessa velocidade.
Use uma margem de segurança de 3x ao dimensionar um motor conjunto. Um motor que forneça apenas o torque exato necessário superaquecerá no primeiro mês de operação.
| Tipo de junta robótica | Torque contínuo necessário na saída | Quadro BLDC típico |
| Eixo do pulso | 0,5-1,5Nm | 42mm |
| Eixo do cotovelo | 3-8 Nm | 57-76mm |
| Eixo do ombro | 15-40 Nm | 80-100mm |
A arquitetura conjunta deve determinar a carcaça do motor e a caixa de engrenagens, e não o contrário.
As juntas de ombro de alta carga se beneficiam de motores de engrenagens harmônicas, que oferecem folga zero e alta densidade de energia. (Retek Motion) oferece um motor de engrenagem harmônica de 200 Nm que se adapta a eixos pesados de ombros e cintura. Cargas úteis médias em braços colaborativos e manipuladores móveis funcionam bem com motoredutores de 60 Nm. Para robótica médica compacta montada no ombro, um motor outrunner sem escova de 42mm com redutor fornece densidade de potência em um envelope pequeno.
 Motor de engrenagem harmônica de 200 Nm para juntas robóticas de serviço pesado Este motor fornece torque de 200 Nm sem folga, tornando-o adequado para eixos pesados de ombro e cintura em robôs que exigem posicionamento preciso e repetível. Ver Produto →
 Motor de engrenagem de 60 Nm para robôs e manipuladores colaborativos Com um torque nominal de 60 Nm, este motorredutor se adapta a braços colaborativos de carga útil média e manipuladores móveis, proporcionando desempenho confiável para diversas tarefas robóticas. Ver Produto →
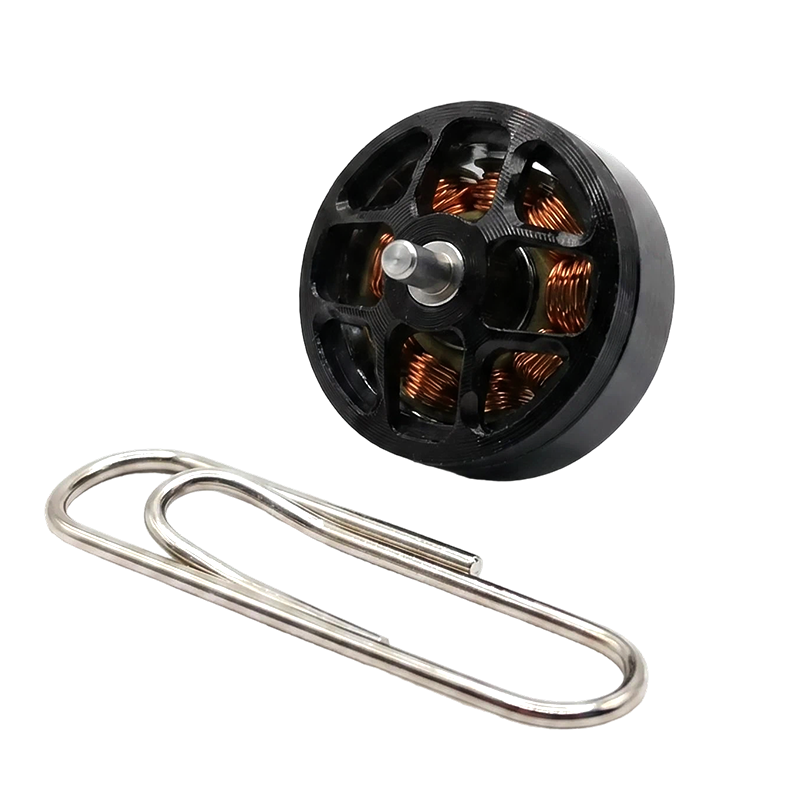
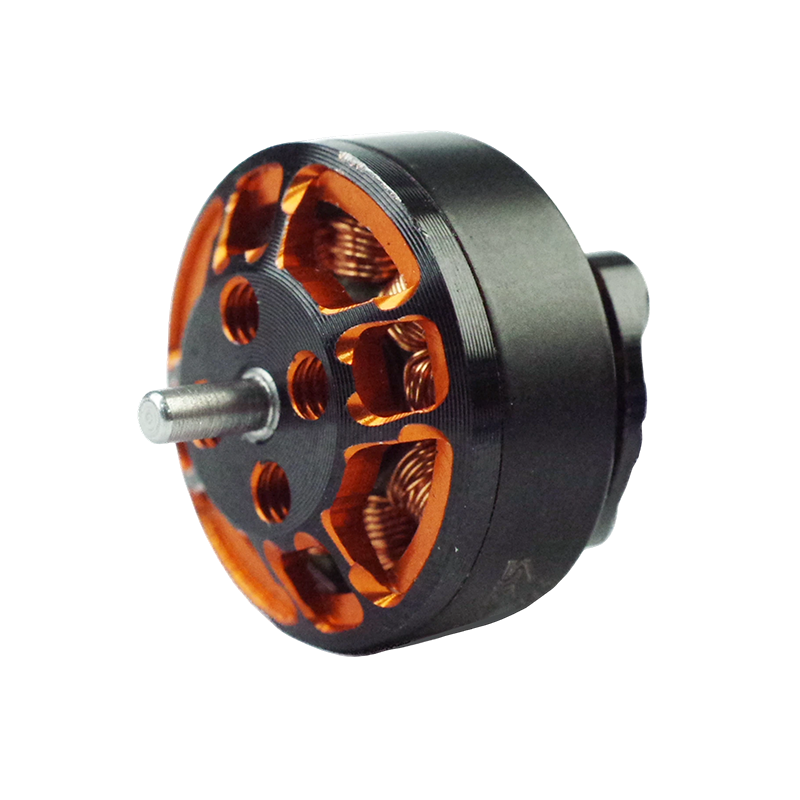
 Motor sem escova Outrunner de 42 mm com redutor para robótica médica Este motor outrunner compacto e sem escovas de 42 mm com redutor oferece alto torque e controle preciso, ideal para aplicações de robótica médica montadas no ombro. Ver Produto →
As caixas de engrenagens harmônicas oferecem folga zero, o que é necessário para um posicionamento repetível. As caixas de engrenagens planetárias são mais baratas e toleram melhor as cargas de impacto, por isso são adequadas para rodas de robôs móveis que atingem meios-fios e rampas. A carcaça do motor segue a escolha da caixa de câmbio, e não o contrário.
Use esta lista de verificação ao avaliar qualquer motor candidato para uma junta robótica:
Uma estrutura maior nem sempre produz torque proporcionalmente mais utilizável, porque o fator de enchimento do enrolamento e a dissipação de calor mudam com o diâmetro e o comprimento axial.
A linha DC sem escova da Retek Motion abrange de 28 mm a 130 milímetros. Os valores representativos de torque contínuo na série de 24 VCC são aproximadamente 0,4 Nm para um motor de 42 mm, 0,8 Nm para 57 milímetros, 1,6 Nm para 76 milímetros, 2,2 Nm para 80mm, 3,5 Nm para 100 milímetros e 6,5 Nm para 130 mm. A progressão está mais próxima de uma relação cúbica com o diâmetro do rotor, razão pela qual a seleção do tamanho da carcaça é principalmente um problema de projeto térmico.
No eixo do ombro, um BLDC de 100 mm mais uma caixa de engrenagens harmônica de 200 Nm cobrem a maioria das cargas industriais. Abaixo disso, armações de 80 mm e menores controlam os movimentos do pulso e do ponto central da ferramenta.
A flexibilidade de engenharia e a integração vertical da fabricação são mais importantes do que a amplitude do catálogo, porque a maioria das juntas de robôs exige um projeto de motor personalizado.
A Retek Motion projeta e constrói motores CC sem escovas internamente desde 2018. A empresa também produz caixas de engrenagens usinadas em CNC, componentes fundidos e chicotes de cabos sob o mesmo teto. Essa combinação permite que um fabricante de robôs itere nas configurações de enrolamento, codificador e conector sem coordenar vários fornecedores.
Para casos de uso específicos, o Retek motores sem escova de baixa engrenagem reduzir a ondulação de posição na saída, enquanto motores DC sem escovas de alto torque fornecem a margem necessária quando as cargas são dinâmicas.
Um motor de robô é um sistema em um eixo: enrolamentos, codificador, freio, caixa de engrenagens e chicote devem estar todos alinhados em um perfil de torque-velocidade.
Inicie a especificação do seu motor com o torque contínuo na velocidade da junta, e não na velocidade sem carga da folha de dados.
Um motor robótico sem escova é especificado para torque contínuo em baixa velocidade, baixa engrenagem e compatibilidade de feedback, enquanto um motor BLDC normal é geralmente classificado para velocidade de pico e alta potência de saída.
Multiplique a massa da carga útil pelo comprimento do braço de momento, some a inércia refletida e as perdas da caixa de engrenagens e, em seguida, aplique um fator de segurança de pelo menos 3x.
As caixas de engrenagens harmônicas fornecem folga zero e alta redução para articulações precisas dos braços; as caixas de engrenagens planetárias suportam melhor as cargas de choque para rodas motrizes móveis.
Sim. Controlador integrado e opções de enrolamento personalizado são padrão, e um fornecedor integrado verticalmente também pode produzir a carcaça da caixa de engrenagens e o chicote de cabos.
1. Introdução: Desconstruindo a potência do motor de indução CA O motor de indução AC é um dos m...
LEIA MAIS1. Introdução Na automação industrial moderna, construção de data centers, atualização de eletrônicos de consumo...
LEIA MAISOs motores de passo representam a base do controle de movimento moderno, oferecendo posicionamento e re...
LEIA MAISO panorama motorizado industrial está passando por uma transformação significativa, impulsionada pela implacável ...
LEIA MAISProdutos Relacionados
Edifício 10, No.199, Jinfeng Road, Suzhou High-tech, província de Jiangsu, China
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Direitos autorais © Tecnologia elétrica Co. de Suzhou Retek, Ltd. Todos os direitos reservados. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers