Get in touch


Ao contrário de outros fornecedores de motores, o sistema de engenharia da Retek evita a venda de nossos motores e componentes por catálogo, pois cada modelo é personalizado para nossos clientes. Os clientes têm a certeza de que cada componente que recebem da Retek é projetado com suas especificações exatas em mente. Nossas soluções totais são uma combinação de nossa inovação e uma estreita parceria de trabalho com nossos clientes e fornecedores.
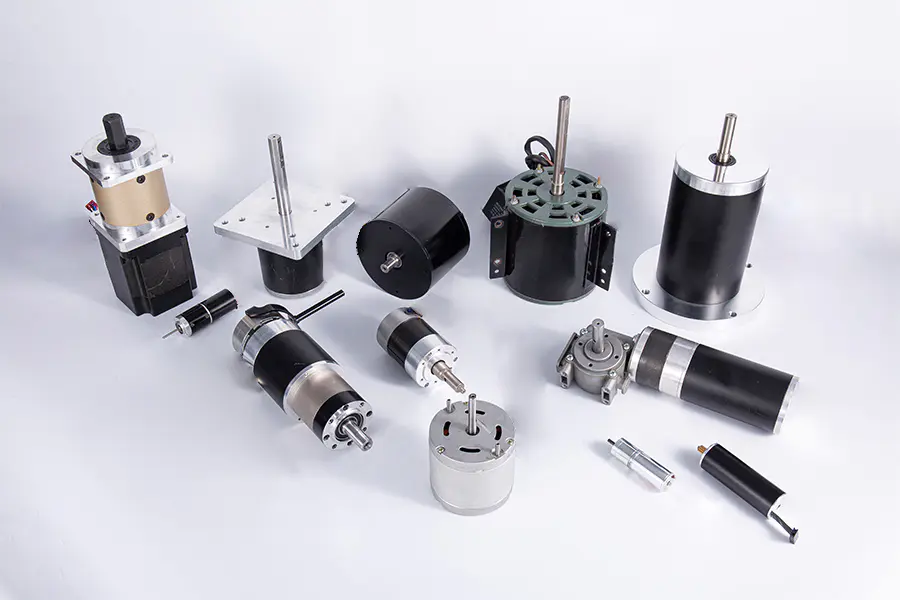
As China Motores DC sem escova de baixa engrenagem Manufacturers and Wholesale Motores DC sem escova de baixa engrenagem OEM/ODM Suppliers, Retek business consists of three platforms: Motors, Die-Casting and CNC manufacturing and wire harness. Retek products are widely supplied for residential fans, vents, boats, airplanes, medical facilities, laboratory facilities, trucks and other automotive machines.
Bem-vindo ao nos enviar uma RFQ, acredita-se que você obterá os melhores produtos e serviços com melhor custo-benefício aqui!
Princípio de projeto de motor BLDC de baixa engrenagem
O princípio do baixo cogging envolve minimizar a variação de relutância entre os ímãs do rotor e os dentes do estator à medida que o motor gira. Esta redução essencial é alcançada através de várias técnicas de projeto: estruturas de estator sem fenda (projeto sem fenda para cogging zero), laminações distorcidas do estator (para calcular a média dos picos de cogging) e relações específicas de contagem de slot/pólo (por exemplo, enrolamentos de slot fracionários) que reduzem inerentemente a ondulação. O resultado é uma diminuição substancial na ondulação do torque estático, muitas vezes para menos de 1% do torque nominal do motor, levando a um movimento mais suave e estável e a uma redução significativa na geração de ruído acústico. Esta característica é essencial para posicionamento preciso, controle de velocidade constante e aplicações sensíveis a acústica.
- Área de foco: Perfil de movimento suave, alta precisão posicional e assinatura acústica mínima.
- Tecnologia chave: Segmentação precisa de ímãs, pilhas de estatores ou ímãs distorcidos e simulação magnética avançada para otimizar geometrias.
- Benefício: Melhora a estabilidade do circuito de controle, elimina oscilações em baixa velocidade e aumenta a precisão posicional, especialmente em velocidades lentas.
- Comparação: O torque de engrenagem é normalmente 10-20 vezes menor do que em um motor padrão com núcleo de ferro não enviesado.
Introdução
Parâmetros detalhados e dados de desempenho
Introdução às soluções de controle de movimento suave
Em aplicações onde o controle preciso, a alta resolução e o mínimo de vibração são fundamentais – como em imagens médicas ou equipamentos de laboratório de última geração – os motores com núcleo de ferro padrão geralmente apresentam limitações devido ao torque de engrenagem inerente. Esta série de motores de baixa engrenagem da Retek Electric Technology (RTK) foi projetada especificamente para superar esse desafio. Aproveitamos a modelagem avançada de análise de elementos finitos (FEA) e técnicas de montagem de precisão para eliminar virtualmente a ondulação de torque estático. Nosso compromisso como fabricante de motores dedicado é permitir que clientes em setores como robótica médica, sistemas ópticos e impressão de alta fidelidade alcancem suavidade e repetibilidade intransigentes em seus sistemas de movimento, atendendo à necessidade de atuação precisa em qualquer velocidade.
Aplicativos
Destaques de tecnologia avançada
Principais áreas de aplicação
- Diagnóstico Médico e Cirurgia: Administração de fluidos de alta precisão (bombas de infusão), posicionamento do pórtico de diagnóstico por imagem e robótica cirúrgica minimamente invasiva que exige movimento suave e sem folga.
- Equipamento óptico e científico: Mecanismos de foco, posicionamento de espelho, direção de feixe de laser e estágios de microscopia de alta resolução.
- Fabricação de semicondutores: Manuseio de wafer e posicionamento preciso da platina onde qualquer vibração poderia comprometer a integridade do processo.
- Automação Laboratorial: Sistemas de manuseio de amostras de alto rendimento, robôs de pipetagem de precisão e bombas de microdosagem que exigem fluxo consistente e de baixa velocidade.
- Impressão e plotagem de alta qualidade: Alimentação precisa de papel/mídia e posicionamento do cabeçote de impressão que exigem velocidade constante e zero instabilidade.
- Segurança e Vigilância: Sistemas silenciosos de alta resolução Pan/Tilt/Zoom (PTZ) para operação discreta.
Especificações Técnicas
Uso Industrial e Comercial
Especificações selecionadas do motor
Os motores de baixa engrenagem costumam ser compactos, mas projetados para alta sensibilidade.
| Parâmetro | Exemplo WC22 Coreless Series (Micro Low Cogging) | Exemplo da série WO42 Outrunner (inclinada) |
| Torque máximo (Nm) | 0,08 - 0,15 | 0,35 - 0,50 |
| Torque de Engrenagem (Máx. mNm) | <0,05 (próximo de zero) | <1,5 (ondulação baixa) |
| Tensão nominal (VCC) | 24/12 | 24/48 |
| Diâmetro do motor (mm) | 22 | 42 |
| Velocidade nominal (RPM) | 500–8.000 | 500-5.000 |
| Precisão posicional (loop aberto) | N/A (requer codificador) | ±0,5 graus mecânicos |
Informações Adicionais
Detalhes e notas suplementares
Processo de Fabricação e Serviços de Customização
Nossa produção de motores de baixa engrenagem envolve processos especializados para manter a precisão geométrica e a simetria magnética:
- Inclinação de precisão/enrolamento sem núcleo: Utilizando tabelas de indexação de alta precisão e alinhamento automatizado a laser para garantir o ângulo preciso da inclinação ou a consistência perfeita da estrutura de enrolamento sem núcleo.
- Balanceamento dinâmico de alta resolução: Cada motor de baixa engrenagem é submetido ao balanceamento dinâmico de nível G (por exemplo, G1.0) para eliminar a vibração em altas velocidades, complementando o projeto estático de movimento suave.
- Mapeamento de Campo Magnético: Sistemas de medição sem contato são usados para mapear a simetria do campo magnético ao redor do rotor para detectar e corrigir quaisquer inconsistências de fluxo.
- Opções de sensores integrados: Oferecendo encoders absolutos ou incrementais de alta resolução, incluindo encoders Sin/Cos, para fornecer resolução de feedback que corresponda à suavidade do movimento do motor.
- Montagem de Ambiente Controlado: Os motores destinados ao uso de ultraprecisão são montados em ambientes limpos para evitar contaminações que possam introduzir desequilíbrio ou ruído.
Produtos Relacionados

LN2807 6S 1300KV 5S 1500KV 4S 1700KV Motor sem escova para RC FPV Racing RC Drone Racing
Ver detalhes
Série Handheld pessoal do motor de fã 7.2VDc wo22 de alta velocidade 20000RPM
Ver detalhes
Nema 14 motor de passo impressora 3d cnc alto torque 1.8 graus passo padrão st35 motor de passo
Ver detalhes
1500VAC 50Hz 5mA/1S Induction Motor Y97125
Ver detalhes
Industrial Automation Planetary Motor With Gearhead 36mm Diameter Brushless Motor
Ver detalhes
Heavy-duty Planetary Motor With Gearhead 42mm Diameter Brushless Motor
Ver detalhesAbout Tecnologia elétrica Co. de Suzhou Retek, Ltd.
Soluções Personalizadas
Garantia de Qualidade
Exportação Global
LINS recomendado
Motores DC sem escova de baixa tensão (24VDC) Motores DC sem escova de alto torque Motores DC sem escova de alta potência Motores DC compactos sem escova Motor DC sem escova Coreless de 15 mm a 30 mm de alta densidade de potência Motores sem escova Outrunner Motor DC sem escova BL57 com 57 mm de diâmetro Motor DC sem escova BL76 de 76 mm de diâmetroFeedback da mensagem